← Projects 목록으로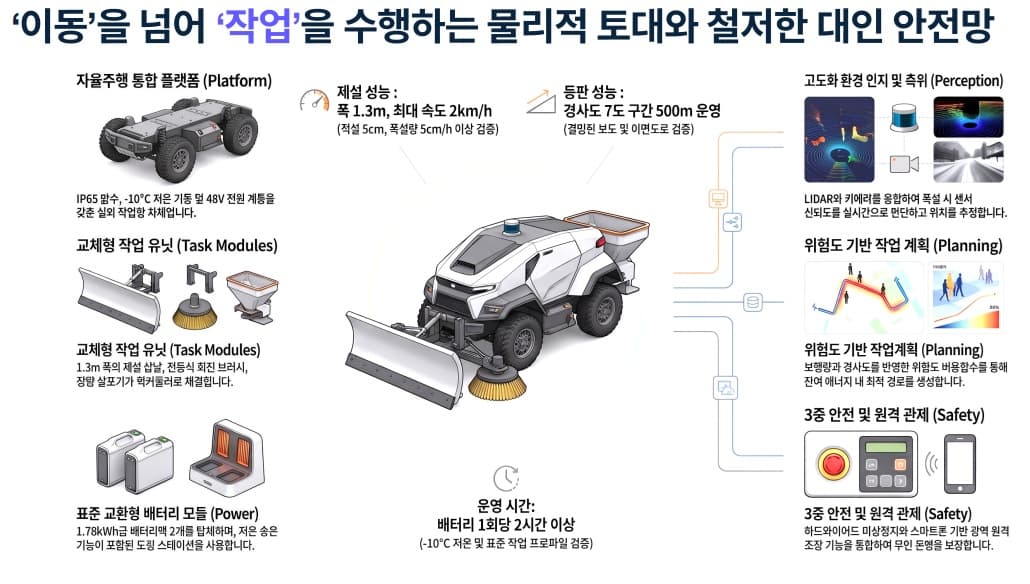
폭설에 대응 가능한 모듈형 반자율주행 보도 및 이면도로 제설로봇
진행중| 재원 | 국책과제 |
| 지원기관 | 과학기술정보통신부, 행정안전부 |
| 전담기관 | 한국연구재단 |
| 역할 | 주관기관 책임자 |
| 참여형태 | 주관기관 |
| 과제번호 | RS-2026-25623611 |
| 연구기간 | 2026-09 ~ 2028-08 |
| 분야 | 자율주행, Path planning, Navigation, Vision, ROS, SLAM, 로봇, AI |
연구 목표
폭설 취약구간(보도/이면도로) 대응을 위한 반자율주행 제설로봇 시스템을 개발하고, 실제 폭설 환경에서 자율주행 성능/제설 효율/안전성 실증
연구 개요
폭설 시 보도 및 이면도로의 제설 공백을 해소하고 보행자 낙상사고를 예방하기 위해, 극한 강설 환경에서도 안정적으로 운용 가능한 모듈형 반자율주행 제설로봇 시스템 개발 및 실증 • 모듈형 반자율주행 제설로봇 플랫폼 개발 • 교체형 제설날·브러시 및 배터리 시스템 개발 • 폭설·적설·결빙 및 장애물 인식 기술 개발 • 다중 센서 융합 기반 위치추정 및 자율주행 기술 개발 • 위험도 기반 제설 경로계획 및 작업 교시 기술 개발 • 보행자·장애물 인식 및 긴급 정지 등 안전운행 기술 개발 • 원격 조종 및 관제 시스템 연동 기술 개발 • 실제 폭설 환경에서의 제설 성능 및 안전성 실증 • 실외 이동로봇 운용을 위한 규정 보완 및 사업화 추진
사사표기 (Acknowledgement)
국문
본 논문은 20xx년도 정부(과학기술정보통신부, 행정안전부)의 재원으로 한국연구재단의 지원을 받아 수행된 연구임. (RS-2026-25623611)
영문
This work was supported by the National Research Foundation of Korea (NRF) grant funded by the Korea government (MSIT and MOIS) (RS-2026-25623611).